01 / SINGLE COLOUR
Malowanie jednokolorowe
01:28Wybór powierzchni CAD, wyłączenie kieszeni z malowania, przygotowanie ścieżek i analiza grubości powłoki na froncie, tyle oraz krawędziach korpusu.
Otwórz na YouTube ↗SVG Sound Research sp. z o.o. / integrator rozwiązań
Oprogramowanie i robotyka
dla technologii wykończenia.
System w linii produkcyjnej
Zobacz, jak SCAN2SPRAY łączy projekt wykończenia, programowanie natrysku i ocenę powłoki z robotyką oraz transportem detali. Prezentowany układ obejmuje bufor korpusów, automatyczne podawanie, pozycjonowanie G5, lakierowanie i odbiór na przenośnik.
Poznaj oprogramowaniePrzykład integracji oprogramowania PRISMATEC z robotyką YASKAWA i rozwiązaniami sprzętowymi TECNOVA. Konfigurację transportu, mocowań i obsługi detali dobieramy do organizacji produkcji.
Wizualizacja przykładowej integracji produkcyjnej. Film pokazuje symulację procesu; sekwencja seryjna jest przyspieszona.
Poznaj możliwości oprogramowania
Planowanie · natrysk · kolor · analiza01 / Stanowisko
Wspólny model robota, pozycjonera i korpusu pozwala przygotować proces dla całej geometrii gitary.
Poznaj konfigurację stanowiska ↗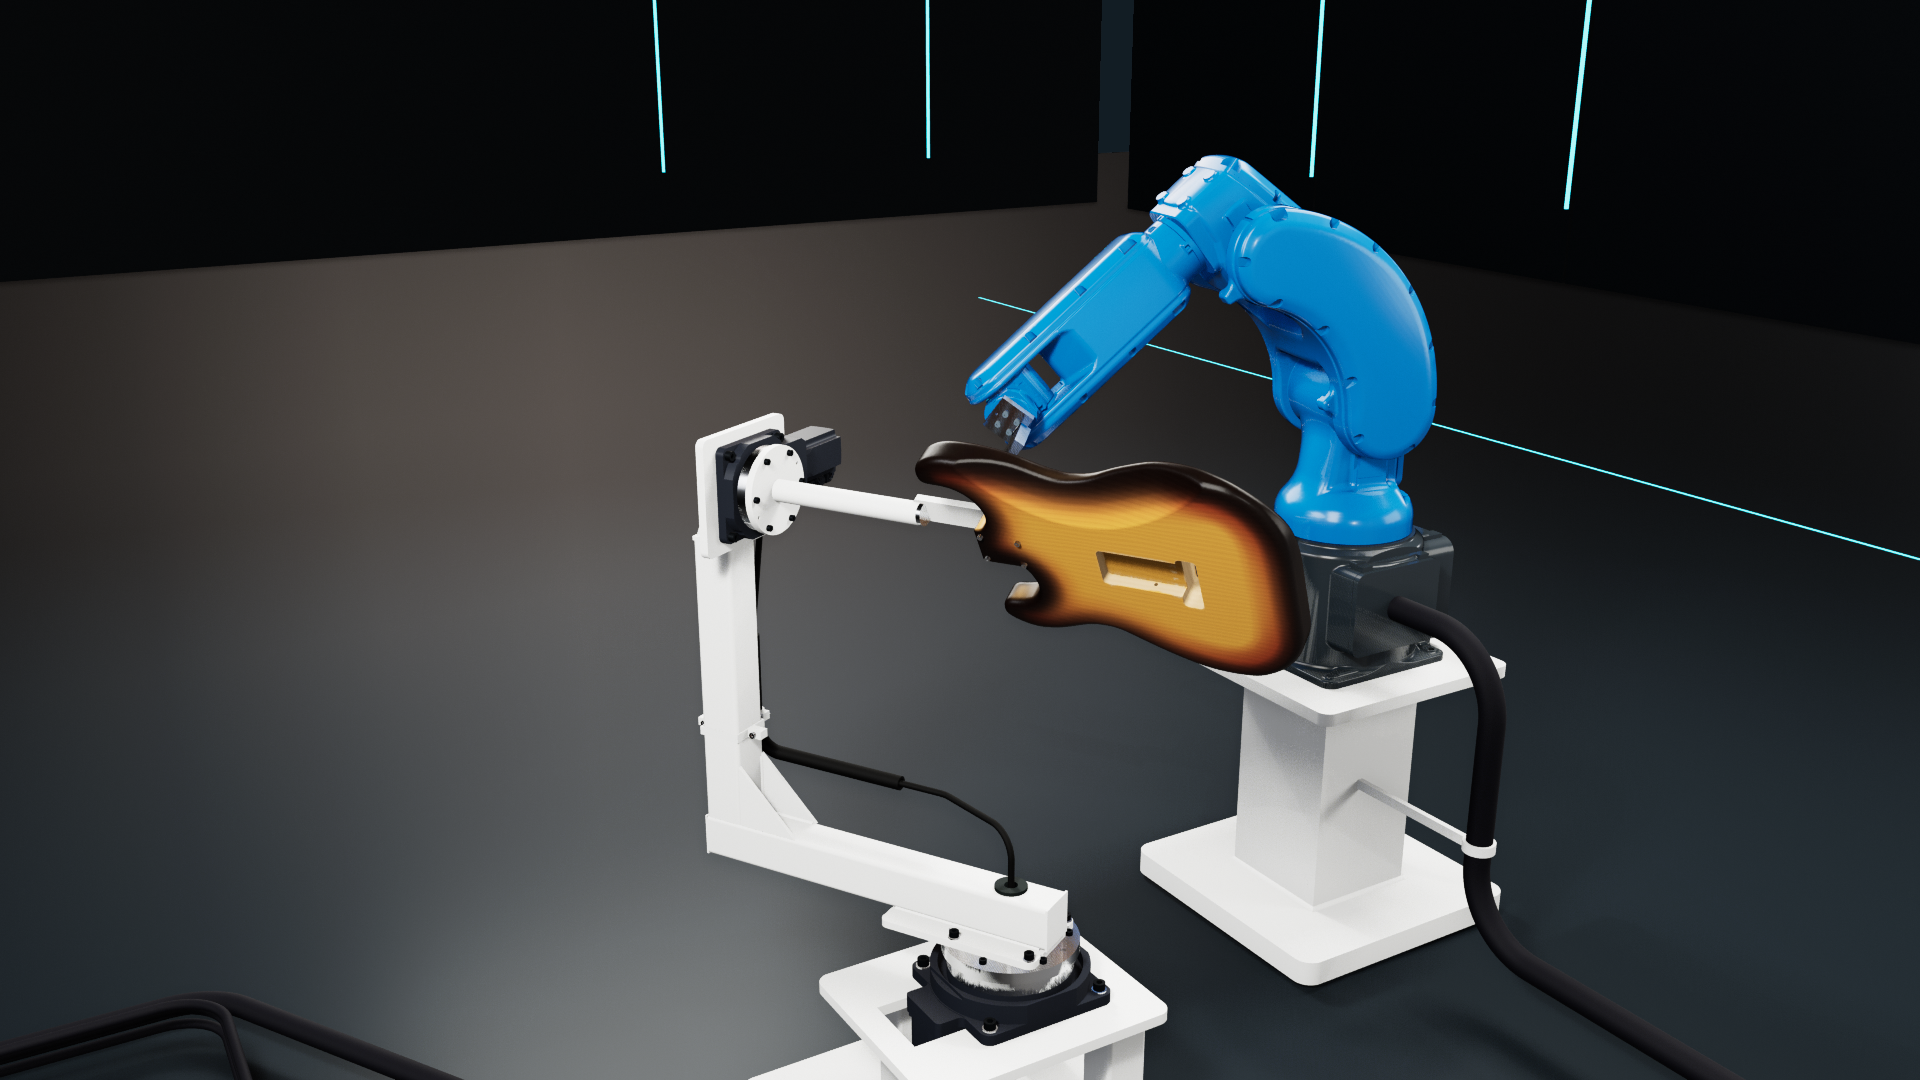 SCAN2SPRAY / G5
01 / Integracja technologii
SVG Sound Research sp. z o.o. łączy oprogramowanie, robotykę i technologię natrysku w rozwiązanie dostosowane do konkretnej produkcji.
Integrator · zastosowanie, oprzyrządowanie i wdrożenie
Oprogramowanie · planowanie i modelowanie procesu
Robotyka · ruch robota i osie zewnętrzne
02 / Proces w praktyce
Malowanie korpusu jednokolorowego i wieloetapowy sunburst pokazują, jak wspólne narzędzia CAD, planowania i analizy obsługują różne zadania technologiczne.
Wybór powierzchni CAD, wyłączenie kieszeni z malowania, przygotowanie ścieżek i analiza grubości powłoki na froncie, tyle oraz krawędziach korpusu.
Otwórz na YouTube ↗Bursztynowa baza, lekkie przejazdy czerwieni, ciemny obrys i opcjonalny clearcoat. Osobne programy kolorów oraz podgląd narastającej powłoki.
Otwórz na YouTube ↗Filmy prezentują symulację i oprogramowanie, a nie zapis pracy fizycznej instalacji. Parametry produkcyjne zatwierdzamy podczas prób wdrożeniowych na docelowym detalu i lakierze.
03 / SCAN2SPRAY
Od wyboru powierzchni CAD po wersję programu i raport. Wybierz obszar pracy, aby sprawdzić dostępne parametry i ich znaczenie w przygotowaniu technologii.
Geometria → zakres procesu
Import STEP/STP lub STL, biblioteka modeli i ustawienie detalu w stanowisku. Przy danych STEP można pracować na powierzchniach CAD, określając zakres natrysku i wyłączając kieszenie lub komory.
Zakres malowania jest częścią danych procesu. Można wrócić do niego przy kolejnej wersji modelu lub receptury.
04 / Model symulacyjny natrysku
W wersji wdrożeniowej korzystamy z rzeczywistych wzorów natrysku pistoletu zastosowanego na stanowisku. Skanujemy próbne natryski przy różnych ustawieniach i na tej podstawie kalibrujemy model symulacyjny dla danej instalacji.
Dłuższa oś wachlarza przebiega w poprzek przejazdu. Sąsiednie pasy nakładają się zgodnie z zadaną zakładką.
Skanujemy plamy natrysku uzyskane rzeczywistym pistoletem i dyszą, dla uzgodnionego zakresu ustawień. Zarejestrowany kształt i rozkład nanoszonego materiału służą do odwzorowania charakterystyki natrysku w oprogramowaniu.
Prędkość decyduje o czasie oddziaływania natrysku. Odległość, kąt padania, orientacja wachlarza i zasłonięcie powierzchni zmieniają lokalny wkład materiału.
Wkłady przejazdów i warstw sumują się na siatce odbiorników powierzchni. Udział części stałych w rozcieńczonej recepturze przelicza mokrą powłokę na prognozowaną grubość suchą.
Kalibracja z rzeczywistym procesem
Kalibrację wykonuje SVG Sound Research sp. z o.o. na docelowym stanowisku w fabryce. Najpierw wspólnie z klientem uzgadniamy proces, a następnie dopasowujemy model do rzeczywistego pistoletu, dyszy, lakieru i wyników prób.
Wykonujemy serię natrysków pistoletem stosowanym w instalacji, dla różnych uzgodnionych ustawień. Zapisujemy parametry i warunki każdej próby.
Skanujemy rzeczywiste wzory natrysku i uzupełniamy je pomiarami powłoki. Rejestrujemy szerokość pasa, rozkład materiału i łagodne zanikanie na obrzeżach.
Nasz zespół dopasowuje parametry profilu i przenoszenia materiału, porównując pomiar z symulacją w tych samych punktach.
Sprawdzenie na niezależnej próbie i zapis konfiguracji. Kolejna dysza, materiał lub warunki to kolejna kontrolowana iteracja.
Kalibrację i weryfikację modelu prowadzi integrator w ramach wdrożenia. Późniejsze zmiany materiału, dyszy lub procesu konsultujemy i sprawdzamy na stanowisku, aby utrzymać zgodność modelu z produkcją.
05 / Ocena lokalnego pokrycia
Na przykładzie warstwy bazowej pokazujemy, jak odczytywać wynik symulacji. Kolory mapy oznaczają grubość suchej powłoki w mikrometrach. Zmień stronę korpusu, aby porównać pokrycie płaszczyzn i krawędzi.
Sucha powłoka · µm · zakres 0–150
Warstwa bazowa / wynik symulacji
Na płaszczyźnie szukamy równomiernego rozkładu. Przy zaobleniach zmieniają się kąt padania i nakładanie przejazdów — dlatego trzeba analizować także brzegi.
Mniejsza grubość powłoki. Porównaj ją z celem procesu, aby wskazać miejsca wymagające korekty.
Większa grubość powłoki. Sprawdź nakładanie pasów i obszary, w których materiał odkłada się intensywniej.
Kieszeń wyłączona z planowania nie podlega temu samemu celowi pokrycia. Wyłączenie nie zastępuje maskowania i nie usuwa możliwego oversprayu.
Wszystkie widoki bazy używają tej samej skali 0–150 µm. Porównuj wartości z legendą i docelową grubością procesu.
Prześledź pasy i ich zakładkę. Lokalny dołek może zniknąć w średniej całej powierzchni.
Oceń kąt natrysku oraz sumę przejazdu frontowego i krawędziowego.
Wskaż lokalne różnice grubości, dostosuj parametry i porównaj wynik ponownej symulacji.
06 / Przykładowa konfiguracja G5
Wybierz element konfiguracji. Robot prowadzi pistolet, a pozycjoner zmienia orientację korpusu. Mocowanie udostępnia przód, tył i obwód w jednym programie procesu.
Ruch narzędzia
Program ruchu określa położenie i orientację pistoletu względem korpusu. Geometria stanowiska oraz narzędzie stanowią wspólny punkt odniesienia dla planowania i symulacji.
Wymienne mocowanie
Uchwyt z zamocowaną gitarą będzie nasuwany na rurę ramienia pozycjonera i blokowany w ustalonej orientacji. Kolejny korpus można przygotować poza celą, a następnie wymienić cały zespół mocowania.
Sposób blokowania, wymiary oraz powtarzalność bazowania dobieramy do detalu i uzgadniamy w projekcie wdrożenia.
Kabina, odciąg, dozowanie, automatyka i organizacja załadunku są dobierane do projektu stanowiska. Wizualizacja przedstawia układ robota i oprzyrządowania.
07 / Zakres konfiguracji
Zakres adaptacji ustalamy według geometrii, technologii lakierowania, wymaganego taktu i infrastruktury zakładu. Wspólne środowisko programowe obsługuje konfigurację przygotowaną dla konkretnego wdrożenia.
Modele CAD, zakres powierzchni, orientacja detalu, stół obrotowy lub kołyska; uchwyty dla korpusów, gryfów i innych rodzin części.
Modele i nastawy w oprogramowaniu. Dedykowane uchwyty, ich dostępność dla natrysku i mechaniczne mocowanie opracowujemy i kwalifikujemy w projekcie.
Materiały, grubość docelowa, liczba warstw, krawędzie i płaszczyzny, przejazdy krzyżowe, wydatek, prędkość, wachlarz, zakładka i dystans.
Parametry i receptury w aplikacji. Dobór pistoletu, dyszy, układu podawania oraz zakresów roboczych zgodny z technologią lakieru.
Oddzielne sekwencje kolorów, sunburst dwu- i trójkolorowy, szerokość pasów, miękkość przejść, cienkie warstwy i opcjonalny clearcoat.
Projekt etapów w programie. Zmiana koloru i płukanie realizowane przez niezależny sterownik, z sygnałami gotowości uzgodnionymi podczas integracji.
Model robota i osi zewnętrznych, układy współrzędnych, narzędzie, logika natrysku, sekwencja załadunku i powiązanie z wyposażeniem celi.
Konfiguracja pod docelowy sterownik. Adaptacja eksportu, sygnałów I/O, PLC i przebiegu cyklu oraz uruchomienie na stanowisku należą do zakresu wdrożenia.
Biblioteka programów, wersje receptur, zlecenia, liczba sztuk, czas obsługi i dokumentacja wyników. Standardy dla kolejnych modeli i serii.
Funkcje biblioteki i zleceń w aplikacji. Wymianę danych z systemami zakładowymi oraz współpracę wielu stanowisk projektujemy indywidualnie.
Podstawą realizacji jest uzgodniona instrukcja wdrożenia: konfiguracja sprzętu, interfejsy, odpowiedzialności, wymagania technologiczne oraz kryteria odbioru.
08 / Skala wdrożenia
Poniższe warianty pokazują sposób wykorzystania systemu. Ostateczny zakres dobieramy do liczby modeli, wielkości partii, wymaganej automatyzacji i organizacji pracy.
01 / Mały zakład
Pracownia, produkcja custom, częste zmiany modeli i wykończeń.
Przygotowanie modelu i receptury offline, analiza wariantów przed próbą oraz szybki powrót do zapisanej wersji przy kolejnym zamówieniu.
Jedna cela YASKAWA, wymienne mocowanie i ręczny załadunek. Etapy i sposób zmiany lakieru dobrane do rzeczywistego asortymentu.
Priorytet: czas przygotowania i łatwość przezbrojenia.
02 / Średni zakład
Wiele modeli, powtarzalne partie i planowane przezbrojenia.
Biblioteka rodzin detali i wersji procesów, przypisanie zleceń do programu, porównanie cykli oraz raporty powłoki dla zatwierdzanych wariantów.
Stanowisko z przygotowaniem detalu poza strefą pracy robota, dedykowanymi uchwytami i zintegrowanym dozowaniem oraz zmieniaczem kolorów.
Priorytet: powtarzalność, organizacja partii i wykorzystanie stanowiska.
03 / Duży zakład
Większy wolumen, podział operacji i powiązanie z linią.
Przygotowanie i standaryzacja procesów dla określonych stanowisk. Dane o wariantach, czasie i powłoce wspierają projektowanie taktu oraz dalszą optymalizację.
Projekt wielu cel lub operacji, transportu i buforów, komunikacji z PLC oraz systemami zakładowymi. Integracja i przepływ danych według specyfikacji fabryki.
Priorytet: spójność technologii i integracja z całym ciągiem produkcyjnym.
Czas partii w programie uwzględnia cykl i podany czas obsługi. Suszenie, odparowanie, transport i pozostałe operacje uwzględniamy przy projektowaniu pełnego procesu produkcyjnego.
09 / Realizacja
SVG Sound Research sp. z o.o. koordynuje dobór konfiguracji, przygotowanie technologii i integrację. Zakres, odpowiedzialności oraz kryteria odbioru uzgadniamy dla konkretnego zlecenia.
Detale, receptury, skala produkcji, wymagania jakościowe i dostępna infrastruktura.
Mocowanie, model stanowiska, ścieżki, kalibracja natrysku i próby powłoki.
Robot, pozycjoner, dozowanie, zmiana kolorów i komunikacja automatyki.
Sprawdzenie kryteriów, dokumentacja i szkolenie. Dalsze wersje modeli i procesów na podstawie wyników.
Porozmawiajmy o Twojej produkcji
Prześlij przykład części, opis lakierowania i planowaną skalę produkcji. Podczas indywidualnej konsultacji określimy możliwości zastosowania SCAN2SPRAY oraz zakres integracji.
Umów konsultację ↗Napisz do zespołu Future LabDobieramy rozwiązanie do zadania — od przygotowania technologii po indywidualnie skonfigurowane stanowisko.