01 / EINFARBIGE LACKIERUNG
Einfarbige Lackierung
01:28CAD-Flächen auswählen, Fräsungen vom Lackieren ausschließen, Bahnen vorbereiten und die Schichtdicke auf Vorderseite, Rückseite und Kanten analysieren.
Auf YouTube ansehen ↗SVG Sound Research sp. z o.o. / Systemintegrator
Software und Robotik
für die Oberflächentechnik.
Das System in der Produktionslinie
Erleben Sie, wie SCAN2SPRAY Finish-Gestaltung, Spritzprogrammierung und Beschichtungsanalyse mit Robotik und Werkstücktransport verbindet. Die Anordnung umfasst einen Korpuspuffer, automatische Zuführung, G5-Positionierung, Lackierung und Übergabe an den Auslaufförderer.
Software kennenlernenEin Integrationsbeispiel mit PRISMATEC-Software, YASKAWA-Robotik und Anlagentechnik von TECNOVA. Transport, Aufnahmen und Werkstückhandhabung werden auf die Produktionsorganisation abgestimmt.
Visualisierung einer beispielhaften Produktionsintegration. Der Film zeigt eine Prozesssimulation; die wiederholte Produktionssequenz ist beschleunigt.
Softwaremöglichkeiten entdecken
Planung · Lackauftrag · Farbe · Analyse01 / Roboterzelle
Ein gemeinsames Modell von Roboter, Positionierer und Korpus ermöglicht die Prozessplanung für die gesamte Gitarrengeometrie.
Zellenkonfiguration kennenlernen ↗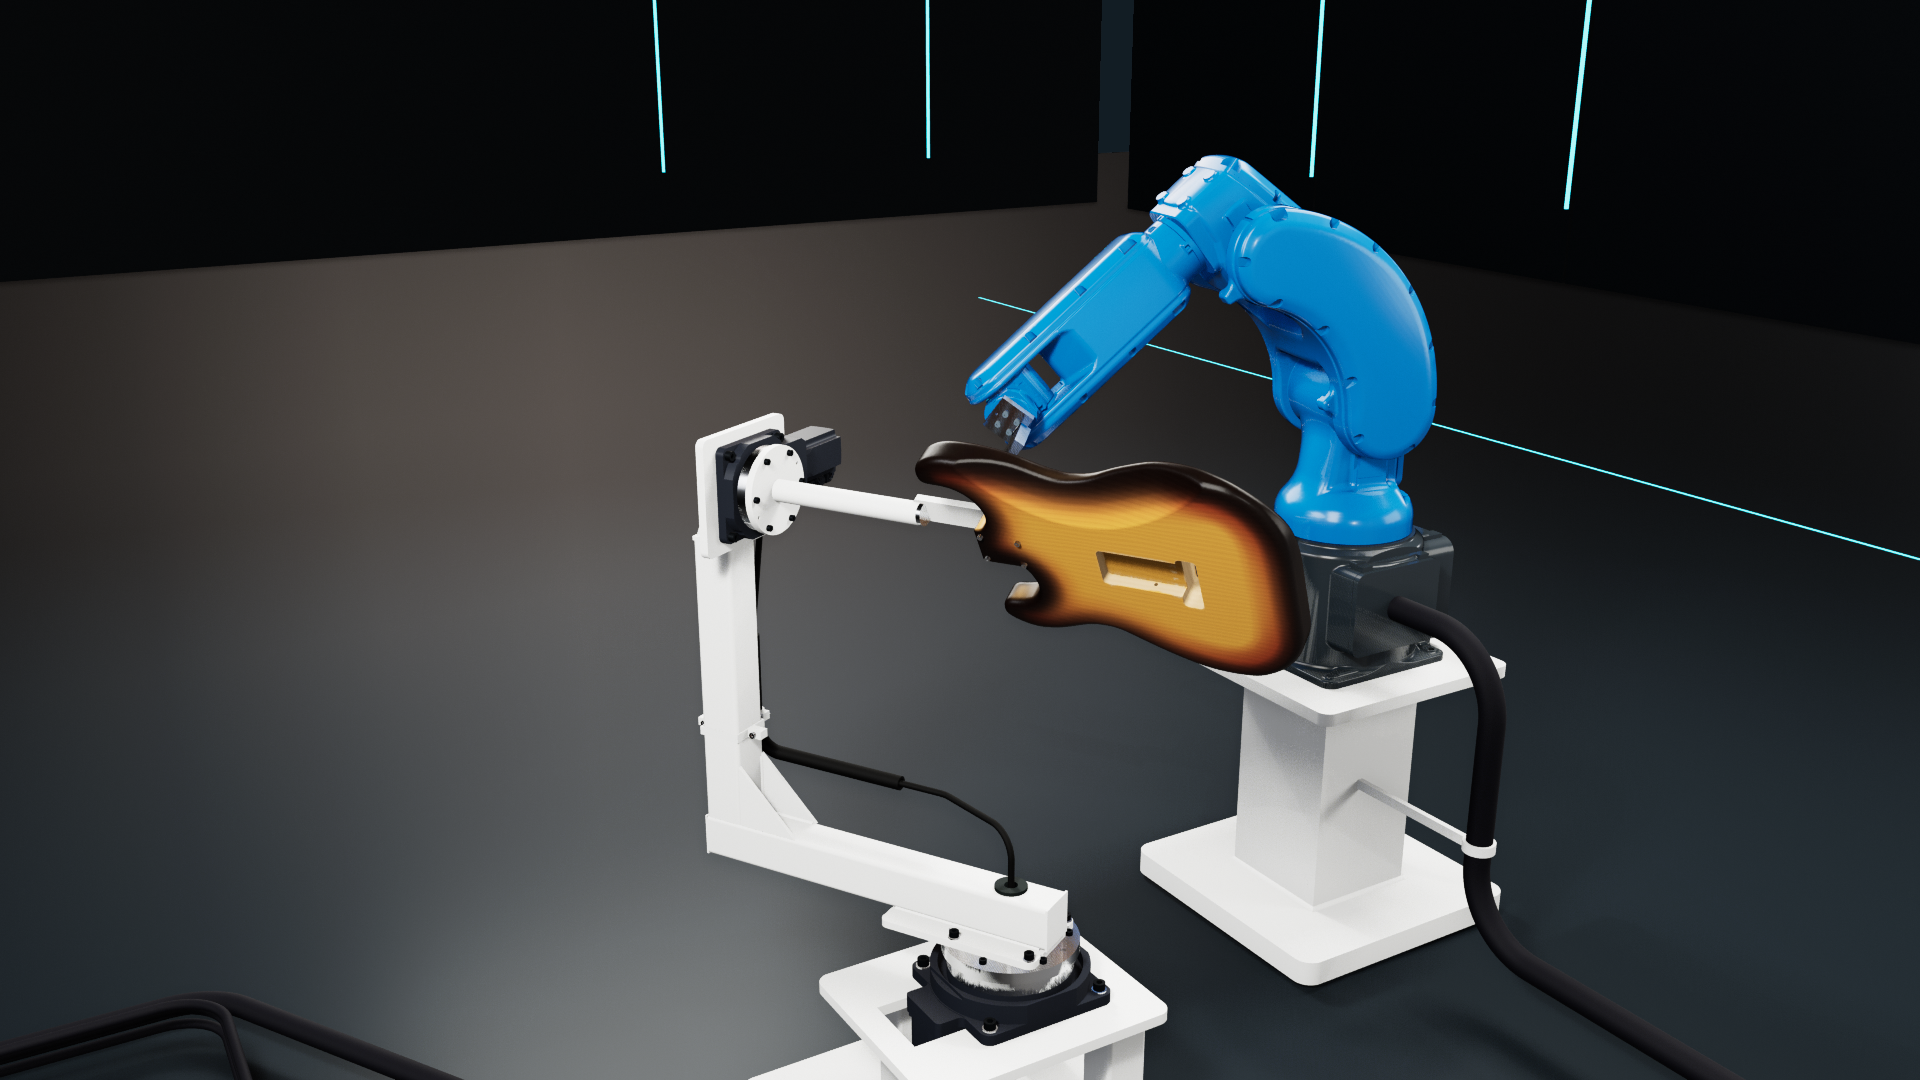 SCAN2SPRAY / G5
01 / Technologieintegration
SVG Sound Research sp. z o.o. verbindet Software, Robotik und Lackiertechnik zu einer Lösung für die Anforderungen Ihrer Produktion.
Integrator · Anwendung, Vorrichtungen und Umsetzung
Software · Prozessplanung und Modellierung
Robotik · Roboterbewegung und externe Achsen
02 / Prozess in der Praxis
Einfarbige Korpuslackierung und mehrstufiger Sunburst zeigen, wie dieselben CAD-, Planungs- und Analysewerkzeuge unterschiedliche Lackieraufgaben unterstützen.
CAD-Flächen auswählen, Fräsungen vom Lackieren ausschließen, Bahnen vorbereiten und die Schichtdicke auf Vorderseite, Rückseite und Kanten analysieren.
Auf YouTube ansehen ↗Bernsteinfarbene Basis, dünne rote Aufträge, dunkler Rand und optionaler Klarlack. Separate Farbprogramme mit Vorschau auf den schrittweisen Schichtaufbau.
Auf YouTube ansehen ↗Die Filme zeigen Simulation und Software, keine laufende physische Anlage. Die Produktionsparameter werden bei den Inbetriebnahmeversuchen am vorgesehenen Werkstück und mit dem vorgesehenen Lack validiert.
03 / SCAN2SPRAY
Von der CAD-Flächenauswahl bis zum versionierten Programm und Bericht. Wählen Sie einen Arbeitsbereich, um die verfügbaren Parameter und ihre Bedeutung für die Prozessvorbereitung kennenzulernen.
Geometrie → Prozessumfang
STEP/STP- oder STL-Dateien importieren, Modelle verwalten und das Werkstück in der Zelle positionieren. Mit STEP-Daten lassen sich CAD-Flächen auswählen, der Lackierbereich festlegen und Taschen oder Fräsungen ausschließen.
Der Lackierbereich ist Bestandteil der Prozessdaten. Er bleibt bei neuen Modell- oder Rezepturversionen nachvollziehbar.
04 / Simulationsmodell des Lackauftrags
In der eingesetzten Anlage verwenden wir reale Spritzbilder der installierten Lackierpistole. Wir scannen Probebeschichtungen bei unterschiedlichen Einstellungen und kalibrieren damit das Simulationsmodell für diese Anlage.
Die lange Achse des Spritzfächers verläuft quer zur Bewegungsrichtung. Benachbarte Bahnen überlappen sich entsprechend der eingestellten Überdeckung.
Wir scannen Spritzbilder der tatsächlichen Pistole und Düse innerhalb eines abgestimmten Einstellbereichs. Die erfasste Form und Materialverteilung bilden die Grundlage für die Abbildung der Spritzcharakteristik in der Software.
Die Geschwindigkeit bestimmt die Einwirkzeit des Spritzstrahls. Abstand, Auftreffwinkel, Fächerausrichtung und Abschattung verändern den lokalen Materialauftrag.
Die Beiträge einzelner Bahnen und Schichten werden auf einem Raster von Oberflächenpunkten summiert. Der Festkörperanteil der verdünnten Rezeptur dient zur Umrechnung der Nassschicht in eine prognostizierte Trockenschichtdicke.
Kalibrierung am realen Prozess
SVG Sound Research sp. z o.o. führt die Kalibrierung an der Zielanlage im Werk des Kunden durch. Zunächst stimmen wir den Prozess gemeinsam ab. Anschließend passen wir das Modell an die reale Pistole, Düse, den Lack und die Versuchsergebnisse an.
Wir führen mit der eingesetzten Pistole eine Versuchsreihe bei abgestimmten Einstellungen durch und dokumentieren die Parameter und Bedingungen jedes Versuchs.
Wir scannen die realen Spritzbilder und ergänzen sie durch Schichtdickenmessungen. Erfasst werden Bahnbreite, Materialverteilung und der weiche Auslauf an den Rändern.
Unser Team passt Spritzprofil und Übertragungsparameter an, indem Messung und Simulation an denselben Punkten verglichen werden.
Prüfung in einem unabhängigen Versuch und Speicherung der Konfiguration. Eine andere Düse, ein anderes Material oder veränderte Bedingungen führen zu einer neuen kontrollierten Iteration.
Der Integrator kalibriert und validiert das Modell im Rahmen der Umsetzung. Spätere Änderungen an Material, Düse oder Prozess werden abgestimmt und an der Anlage geprüft, damit Modell und Produktion übereinstimmen.
05 / Lokale Beschichtungsbewertung
Am Beispiel der Basisschicht zeigen wir, wie sich Simulationsergebnisse lesen lassen. Die Kartenfarben stehen für die Trockenschichtdicke in Mikrometern. Wechseln Sie die Korpusansicht, um Flächen und Kanten zu vergleichen.
Trockenschicht · µm · Bereich 0–150
Basisschicht / Simulationsergebnis
Auf ebenen Flächen ist eine gleichmäßige Verteilung das Ziel. An Rundungen verändern sich Auftreffwinkel und Bahnüberlappung. Deshalb müssen auch die Randbereiche bewertet werden.
Geringere Schichtdicke. Der Vergleich mit dem Prozessziel zeigt Bereiche mit Anpassungsbedarf.
Höhere Schichtdicke. Prüfen Sie Bahnüberlappungen und Bereiche mit verstärktem Materialauftrag.
Für eine von der Bahnplanung ausgeschlossene Fräsung gilt nicht dasselbe Beschichtungsziel. Der Ausschluss ersetzt keine Maskierung und verhindert keinen möglichen Overspray.
Alle Ansichten der Basisschicht verwenden dieselbe Skala von 0–150 µm. Vergleichen Sie die Werte mit der Legende und der angestrebten Schichtdicke.
Verfolgen Sie die Bahnen und ihre Überlappung. Ein lokales Minimum kann im Mittelwert der gesamten Oberfläche untergehen.
Bewerten Sie den Spritzwinkel und den gemeinsamen Beitrag von Flächen- und Kantenbahnen.
Erkennen Sie lokale Schichtdickenunterschiede, passen Sie die Parameter an und vergleichen Sie das neue Simulationsergebnis.
06 / Beispielkonfiguration G5
Wählen Sie eine Komponente. Der Roboter führt die Pistole, während der Positionierer die Ausrichtung des Korpus verändert. Die Vorrichtung ermöglicht den Zugang zu Vorderseite, Rückseite und Umfang innerhalb eines Prozessprogramms.
Werkzeugbewegung
Das Bewegungsprogramm definiert Position und Orientierung der Pistole relativ zum Korpus. Zellengeometrie und Werkzeug bilden die gemeinsame Referenz für Planung und Simulation.
Wechselaufnahme
Die Aufnahme mit dem befestigten Korpus wird über das Rohr des Positioniererarms geschoben und in einer definierten Orientierung verriegelt. Der nächste Korpus lässt sich außerhalb der Zelle vorbereiten und anschließend als komplette Aufnahmebaugruppe wechseln.
Verriegelung, Abmessungen und Wiederholgenauigkeit der Positionierung werden auf das Werkstück abgestimmt und im Anlagenprojekt festgelegt.
Kabine, Absaugung, Dosierung, Automatisierung und Beladung werden projektspezifisch ausgelegt. Die Visualisierung zeigt die Anordnung von Roboter und Vorrichtungen.
07 / Konfigurationsumfang
Die Anpassung richtet sich nach Geometrie, Lackiertechnologie, erforderlichem Takt und Werksinfrastruktur. Die gemeinsame Softwareumgebung unterstützt die für das jeweilige Projekt vorbereitete Konfiguration.
CAD-Modelle, Flächenauswahl, Werkstückorientierung, Drehtisch oder Schwenkpositionierer; Aufnahmen für Korpusse, Hälse und weitere Teilefamilien.
Modelle und Einstellungen in der Software. Spezifische Aufnahmen, Zugänglichkeit für den Lackauftrag und mechanische Befestigung werden im Projekt entwickelt und qualifiziert.
Materialien, Sollschichtdicke, Schichtzahl, Kanten und Flächen, Kreuzgänge, Fördermenge, Geschwindigkeit, Fächerbreite, Überlappung und Abstand.
Parameter und Rezepturen in der Anwendung. Pistole, Düse, Materialversorgung und Arbeitsbereiche werden passend zur Lackiertechnologie ausgewählt.
Separate Farbsequenzen, zwei- und dreifarbiger Sunburst, Streifenbreiten, weiche Übergänge, dünne Schichten und optionaler Klarlack.
Die Prozessstufen werden in der Software geplant. Eine unabhängige Steuerung übernimmt Farbwechsel und Spülung mit den bei der Integration abgestimmten Bereitschaftssignalen.
Modelle des Roboters und der externen Achsen, Koordinatensysteme, Werkzeug, Spritzlogik, Beladesequenz und Anbindung der Zellenausrüstung.
Konfiguration für die Zielsteuerung. Anpassung des Exports, I/O-Signale, SPS-Anbindung, Zykluslogik und Inbetriebnahme gehören zum Umsetzungsumfang.
Programmbibliothek, Rezepturversionen, Aufträge, Stückzahlen, Handhabungszeiten und Ergebnisdokumentation. Standards für weitere Modelle und Serien.
Bibliotheks- und Auftragsfunktionen in der Anwendung. Datenaustausch mit Werkssystemen und das Zusammenspiel mehrerer Zellen werden individuell projektiert.
Grundlage ist eine abgestimmte Umsetzungsspezifikation mit Hardwarekonfiguration, Schnittstellen, Verantwortlichkeiten, technologischen Anforderungen und Abnahmekriterien.
08 / Anlagengröße
Diese Beispiele zeigen mögliche Einsatzformen. Der endgültige Umfang richtet sich nach Modellzahl, Losgrößen, Automatisierungsbedarf und Arbeitsorganisation.
01 / Kleiner Betrieb
Werkstätten, individuelle Fertigung und häufige Modell- und Finishwechsel.
Modelle und Rezepturen offline vorbereiten, Varianten vor dem Versuch analysieren und beim nächsten Auftrag schnell auf eine gespeicherte Version zurückgreifen.
Eine YASKAWA-Zelle, Wechselaufnahmen und manuelle Beladung. Prozessstufen und Farbwechsel werden auf das tatsächliche Sortiment abgestimmt.
Priorität: kurze Vorbereitung und einfacher Umbau.
02 / Mittelgroßer Betrieb
Mehrere Modelle, wiederkehrende Lose und geplante Umrüstungen.
Bibliothek mit Teilefamilien und Prozessversionen, Zuordnung von Aufträgen zu Programmen, Zyklusvergleich und Beschichtungsberichte für freizugebende Varianten.
Eine Zelle mit Werkstückvorbereitung außerhalb des Roboterarbeitsbereichs, spezifischen Vorrichtungen, integrierter Dosierung und Farbwechselsystem.
Priorität: Wiederholbarkeit, Losorganisation und Anlagenauslastung.
03 / Großer Betrieb
Größere Stückzahlen, aufgeteilte Arbeitsschritte und Anbindung an die Produktionslinie.
Prozesse für definierte Zellen vorbereiten und standardisieren. Varianten-, Zeit- und Beschichtungsdaten unterstützen die Taktplanung und weitere Optimierung.
Planung mehrerer Zellen oder Operationen, Transportstrecken und Puffer sowie SPS-Kommunikation und Werksschnittstellen. Integration und Datenfluss richten sich nach der Werksspezifikation.
Priorität: einheitliche Technologie und Einbindung in den gesamten Produktionsablauf.
Die Loszeitberechnung der Software berücksichtigt den Zyklus und die angegebene Handhabungszeit. Trocknung, Ablüften, Transport und weitere Schritte werden bei der Auslegung des vollständigen Produktionsprozesses einbezogen.
09 / Umsetzung
SVG Sound Research sp. z o.o. koordiniert Konfigurationsauswahl, Prozessvorbereitung und Integration. Umfang, Verantwortlichkeiten und Abnahmekriterien werden für jedes Projekt abgestimmt.
Werkstücke, Rezepturen, Produktionsumfang, Qualitätsanforderungen und vorhandene Infrastruktur.
Vorrichtungen, Zellenmodell, Bahnen, Spritzkalibrierung und Beschichtungsversuche.
Roboter, Positionierer, Dosierung, Farbwechsel und Automatisierungskommunikation.
Prüfung der Kriterien, Dokumentation und Schulung. Weitere Modell- und Prozessversionen auf Grundlage der Ergebnisse.
Sprechen wir über Ihre Produktion
Senden Sie uns ein Beispielteil, eine Beschreibung des Lackierprozesses und den geplanten Produktionsumfang. In einer individuellen Beratung klären wir die Einsatzmöglichkeiten von SCAN2SPRAY und den Integrationsumfang.
Beratung vereinbaren ↗Das Future-Lab-Team kontaktierenWir stimmen die Lösung auf die Aufgabe ab: von der Prozessvorbereitung bis zur individuell konfigurierten Produktionszelle.